EMBODIED INTELLIGENCE · BK-1 ONLINE
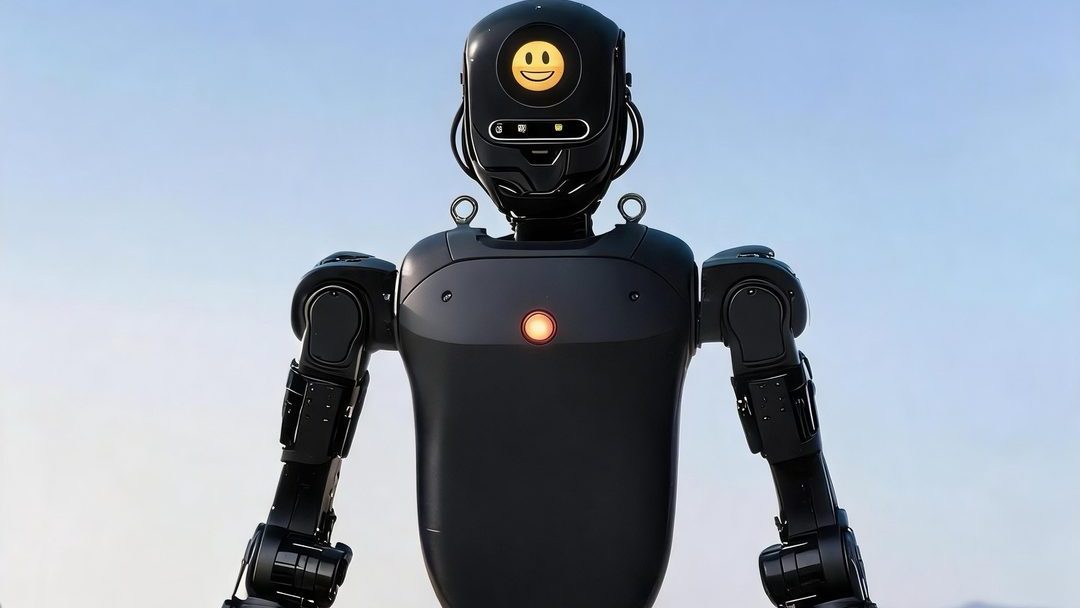
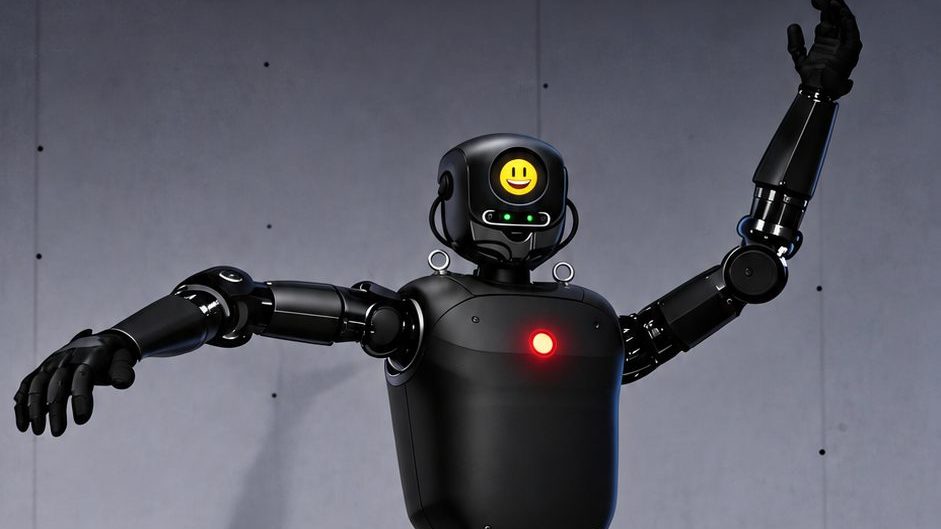
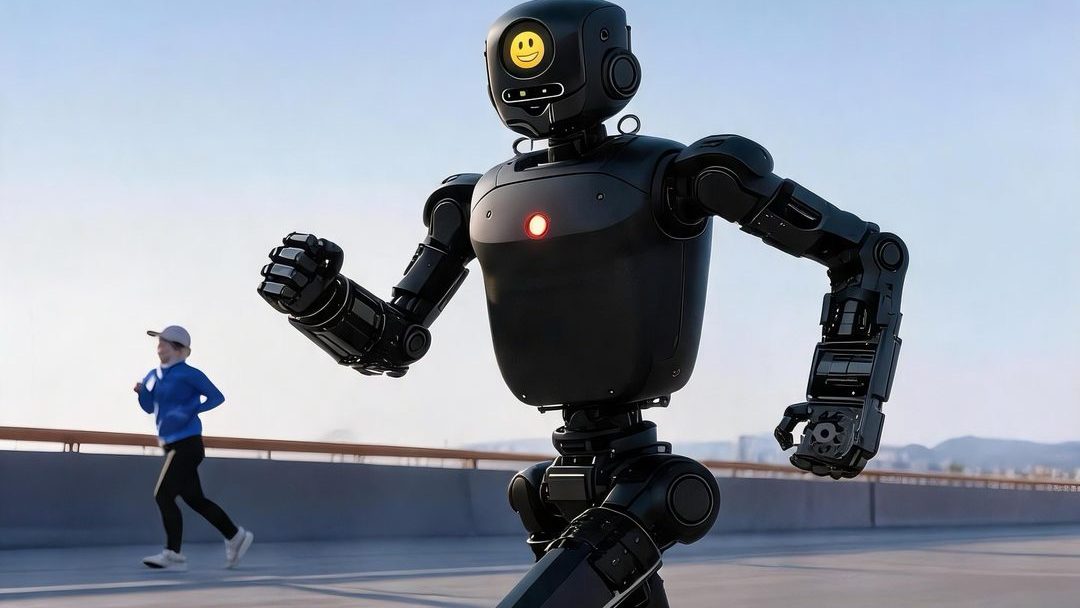
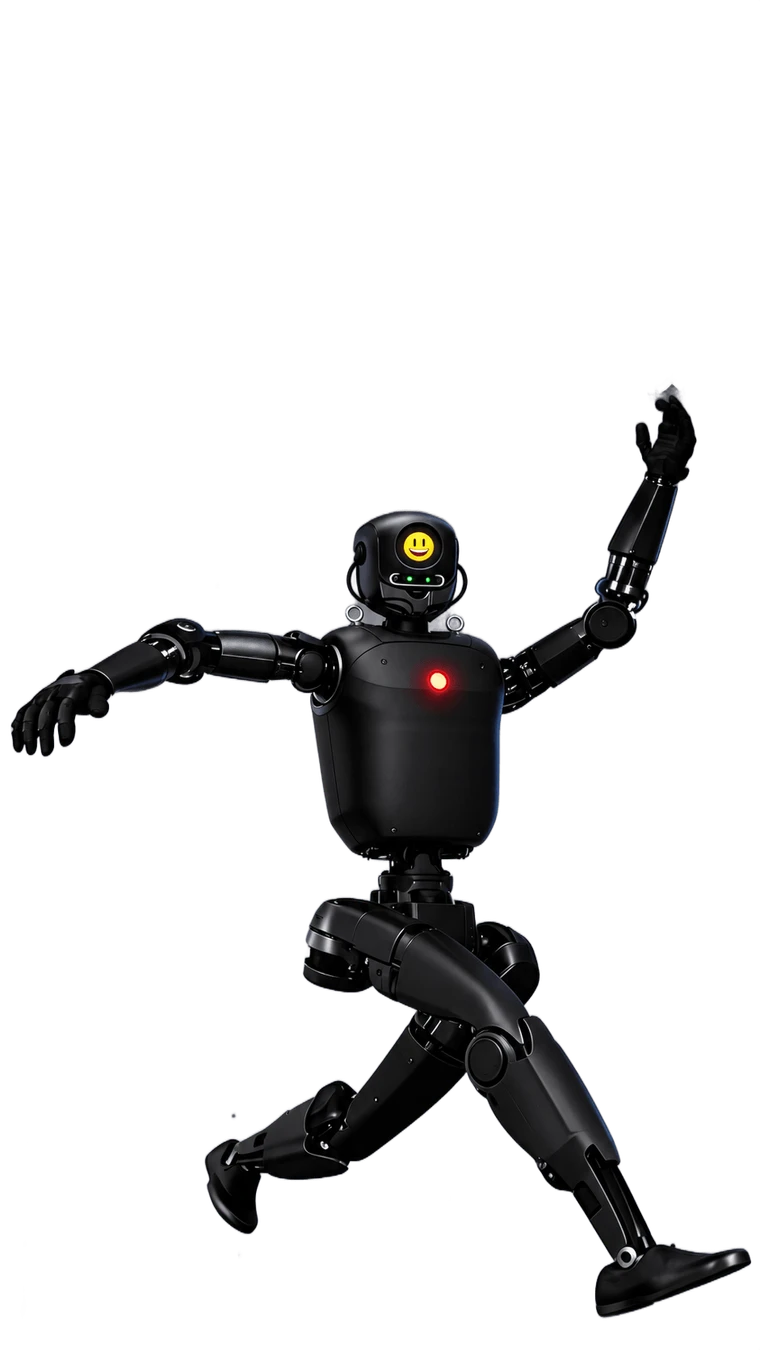
BK-1
智能有形 · 陪伴入微
FULL-SIZE HUMANOID ROBOT
31 个全身自由度、强化学习全身运控与大模型语音交互——BK-1 以整机自研的工程能力,把人形机器人从展台带进真实生活。
KINEMATIC SCHEMATICDWG-001
LIVE TELEMETRY● STABLE
KNEE_L / deg
-12.4°
CTRL LOOP / hz
1008
BASE VEL / m·s⁻¹
0.82
IMU / state
OK
87%
BATTERY PACK
58.1V / 518Wh · 1h walk
58.1V / 518Wh · 1h walk
policy=gait-walk-v3 terrain=flat imu=ok
OPEN ECOSYSTEMDEV READY
› ROS2 硬件控制节点 SDK
› CANFD / MIT 电机协议兼容
› RL 训练与一键部署
› URDF 机器人模型随机提供
› SENSORS 相机 · 雷达 · 麦克风阵列
› Ubuntu 22.04 x86 / ARM 双平台
› CANFD / MIT 电机协议兼容
› RL 训练与一键部署
› URDF 机器人模型随机提供
› SENSORS 相机 · 雷达 · 麦克风阵列
› Ubuntu 22.04 x86 / ARM 双平台
0DOF
全身自由度
0m/s
最高移动速度
0N·m
关节峰值扭矩
>0Hz
全身控制频率
⚡具身机器人专用电池战略合作🏅国家高新技术企业◆上海市专精特新中小企业📈起航云天 · 曾挂牌新三板
PRODUCTS
BK 系列 · 一平台多形态
每一位客户的需求都是定制的,背后的本体与技术底座始终是标准化的——定制标准化,是我们交付的方法论。
FLAGSHIP
INDUSTRY VIEW · 行业判断
人形机器人,
正从「功能机」走向「智能机」。
窗口期属于那些把高完成度样机真正交付到场景里的团队。
CORE TECHNOLOGY
从关节到大模型的完整技术栈
自研硬件执行器与实时控制架构,结合强化学习运控算法与大模型交互能力,全栈可控。
TECH-01◍
强化学习全身运控
步态自平衡与全身协调控制,预装平地走跑算法,支持复杂地形与自定义动作的扩展训练。
GAIT POLICY / RL TRAINING
TECH-02◎
高扭矩关节执行器
中空行星系列电机,髋、膝关节峰值扭矩最高 150N·m,为全身高动态运动提供动力冗余。
PEAK TORQUE / 150 N·m
TECH-03◈
实时控制架构
FPGA PCIE-CANFD 总线直驱全身关节电机,全身控制频率超 1000Hz,兼容 MIT 协议的力位混合控制。
CTRL FREQ / >1000 Hz
TECH-04◉
大模型语音交互
8 阵列麦克风远场拾音,接入大语言模型,自然对话、任务理解与多轮指令执行。
VOICE ARRAY / 8-MIC
SCENARIOS
走进真实世界的场景
「一横两纵」双轮驱动——B 端与 C 端并进,从企业到家庭构建具身智能生态。
NEWS