八客具身智能 BK-1 全尺寸人形机器人首台样机,在完成整机总装后正式公开亮相。
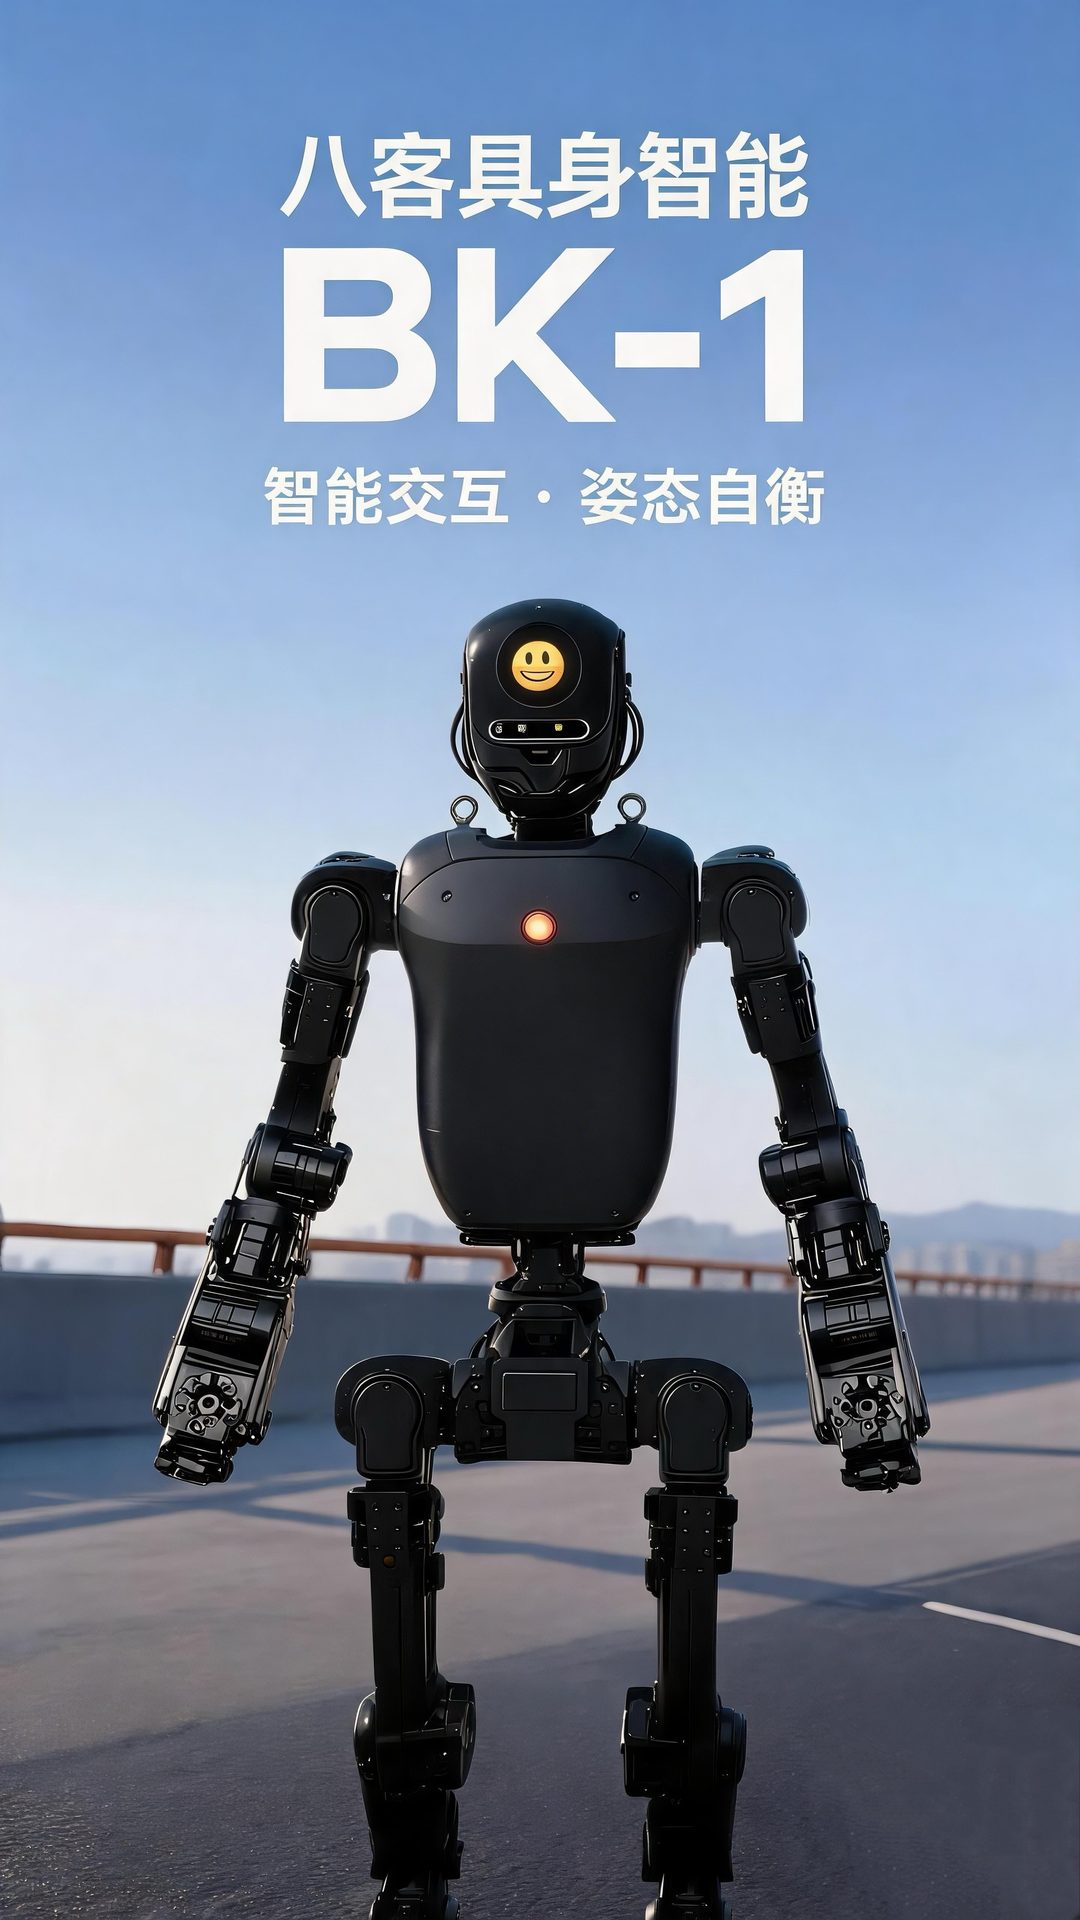
行走、转身、变速,以及一段完整的多轮对话——全部由这台整机独立完成,没有分系统拼盘,也没有支架托举。
作为第一代产品,BK-1 交出的不是一张概念图。它站高 1450mm、重约 38kg,全身 31 个自由度,最高移动速度 5m/s,髋膝峰值扭矩最高 150N·m,控制回路超过 1000Hz,搭载 518Wh 可热插拔换电的动力电池,接入大模型实现自然对话与任务理解——这套配置完整地出现在第一代样机上,而不是留给下一代补齐。第一代就能走、能跑、能听会说,这是八客对人形机器人交付标准的理解。
这背后是一条从零走完的整机研发路径。人形机器人没有现成的参照,每个决策都要自己验证:身体该做多重、关节该留多少冗余、控制回路该跑多快、算法该在哪里训练——BK-1 的每一处设计,都是一次取舍的结果。
身体:先定身高,再定自由度。BK-1 最终落在 1450mm、约 38kg。这个身高是为了「与人平视」——机器人要进入服务场景,第一件事是让人愿意跟它说话。31 个自由度的分配同样经过反复权衡:单腿 6(髋 3 + 膝 1 + 踝 2)保证行走与平衡,单臂 7(肩 3 + 肘 1 + 腕 3)让手臂具备端取与指引能力,腰部 3、颈部 2 则负责表达与视线跟随。自由度不是越多越好——够用、可控、易维护,才是能交付的标准。
关节:150N·m 是给动态运动留的余量。髋、膝关节峰值扭矩最高 150N·m,单臂平举负载 5kg、肘部支撑负重 10kg。这些数字都大于静态站立所需——留出余量,是为了让机器人在加速、转向、坡面行走时不必贴着动力上限运行,也让后续加装功能时不至于推倒重来。全身采用中空行星系列关节电机,在扭矩密度与走线空间之间取得平衡。
控制:把回路做到 1000Hz 以上。人形机器人能站稳,本质是一道实时性问题。BK-1 用 FPGA PCIE-CANFD 总线直驱全身关节电机,全身控制频率超过 1000Hz,并兼容 MIT 协议的力位混合控制——位置与力矩可以在同一条链路上协同,机器人才可能既走得准,又受得住外力扰动。
算法:仿真里练,真机上校。运控团队采用双轨训练流程:先在 MuJoCo 中训练强化学习步态策略,再回到真机上做小样本微调。仿真的价值在于可以低成本试错成千上万次,真机微调则负责补上仿真与现实之间的差距。这套框架同时向用户开放——BK-1 预装平地行走与奔跑算法,并开放强化学习训练与一键部署工具链。
动力:让机器人不必为充电停机。BK-1 搭载 518Wh 专用动力电池,支持不断电热插拔换电——换电过程中机器人不关机、不重启,步行续航约 1 小时,配合备电可支撑连续作业。电池体系由控股子公司上海起航云天科技承担研发。
感知与交互:会听,也要听懂。主计算单元为 Intel i7(14 核 20 线程,16GB 内存 / 512GB 存储),配备深度相机与 8 阵列全向麦克风,可选装激光雷达与 NVIDIA Jetson 算力模块。语音侧接入大语言模型,支持自然对话、任务理解与多轮指令执行——不是关键词唤醒,而是真的把话听懂。
第一代 BK-1 已经能干什么?在真实场景里,它可以承担展厅讲解与访客接待,按岗位装载不同技能包后完成业务引导、产品介绍与会议服务;可以在高校实验室里作为具身智能研究平台,接受关节级的算法调试;也可以在家庭场景中完成健康提醒、居家看护与自然对话陪伴。同一台本体,换的是技能包与知识库。
开放:把工具交给更多人。BK-1 全线开放 CANFD / MIT 协议电机 SDK、ROS2 硬件控制节点、基于 MuJoCo 的强化学习训练与一键部署框架、URDF 模型,支持 x86 / ARM 双平台(Ubuntu 22.04)。研究者可以在仿真中训练动作策略,再一键部署到实机验证——人形机器人的能力边界,需要更多人一起推。
按照八客的技术路线,BK-1 将在后续版本中陆续获得自主导航避障、自主回桩充电与柔性触觉电子皮肤等能力,逐步进入更复杂的真实场景。硬件平台保持统一,已经交付的机器人也能通过软件升级获得这些新能力。
从第一台样机开始,八客的目标没有变过:让具身智能走进千家万户——让每一个公司、每一个家庭,都拥有一台真正能用的机器人。首台 BK-1 的亮相,是这条路的第一步。