FEATURES
核心特性
01
专用电池体系,热插拔持续作业
控股子公司上海起航云天科技专注具身机器人专用电池研发,并与龙头电池体系储能企业达成战略合作——518Wh 大容量支持不断电热插拔换电,续航、安全与轻量化协同优化,保障整日持续作业。
02
强化学习全身运控,走得稳也跑得快
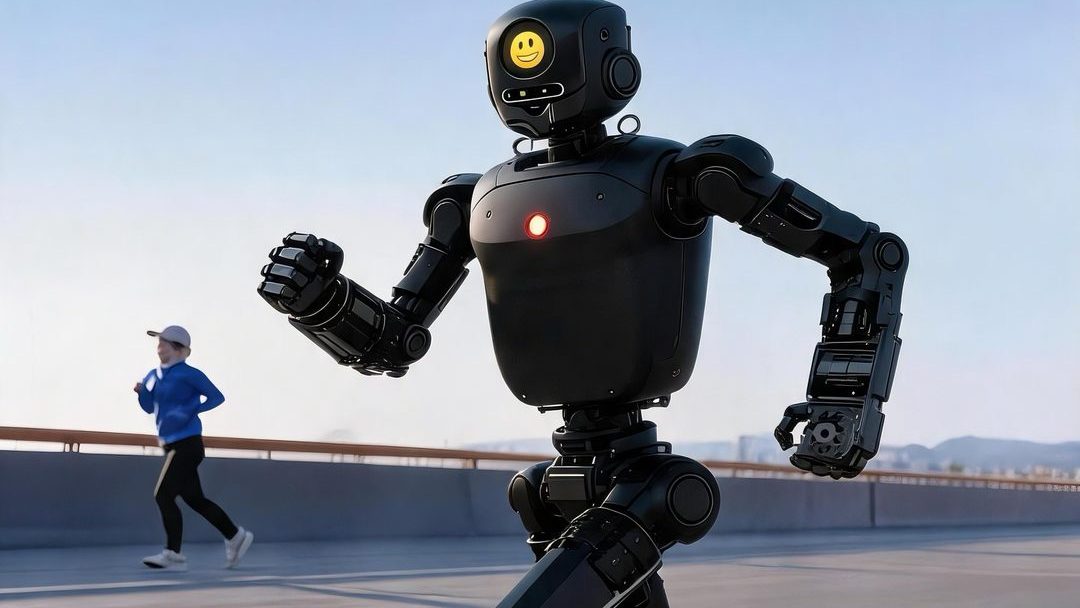
预装平地走跑运动控制算法,步态自平衡;开放基于 MuJoCo 的强化学习训练与一键部署框架,支持复杂地形与自定义动作的扩展训练,机器人随算法迭代持续进化。
03
高扭矩关节,为高动态运动留足冗余
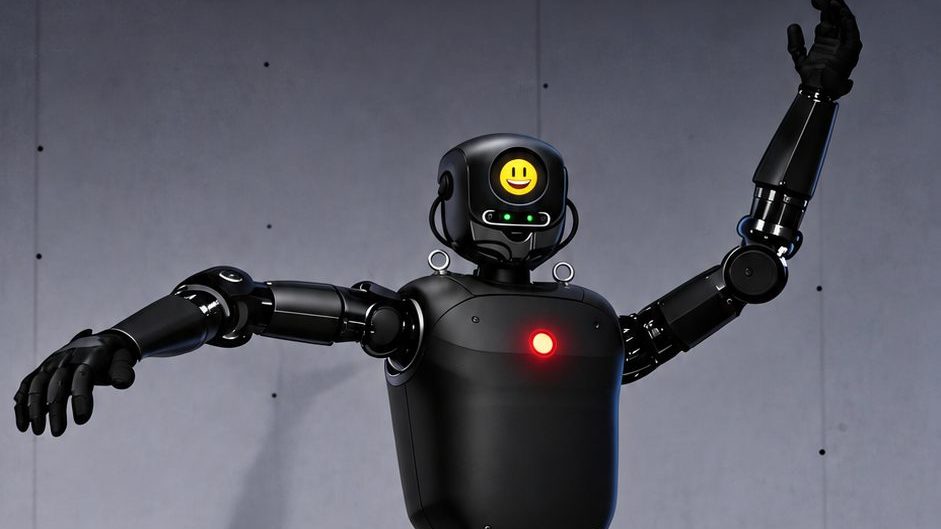
全身采用中空行星系列关节电机,髋、膝关节峰值扭矩最高 150N·m,单臂平举负载 5kg,肘部支撑负重 10kg,全身控制频率超 1000Hz——动力与响应储备覆盖搬运、推拉与户外坡面场景。
04
开放生态,从出厂即是开发平台
开放 CANFD / MIT 协议电机 SDK(力矩/位置/速度/温度全状态可控)、ROS2 控制节点与 URDF 模型,深度相机与激光雷达接口齐全,x86 / ARM 双平台支持,二次开发零门槛。
SPECIFICATIONS
技术规格
BASIC / 基本参数
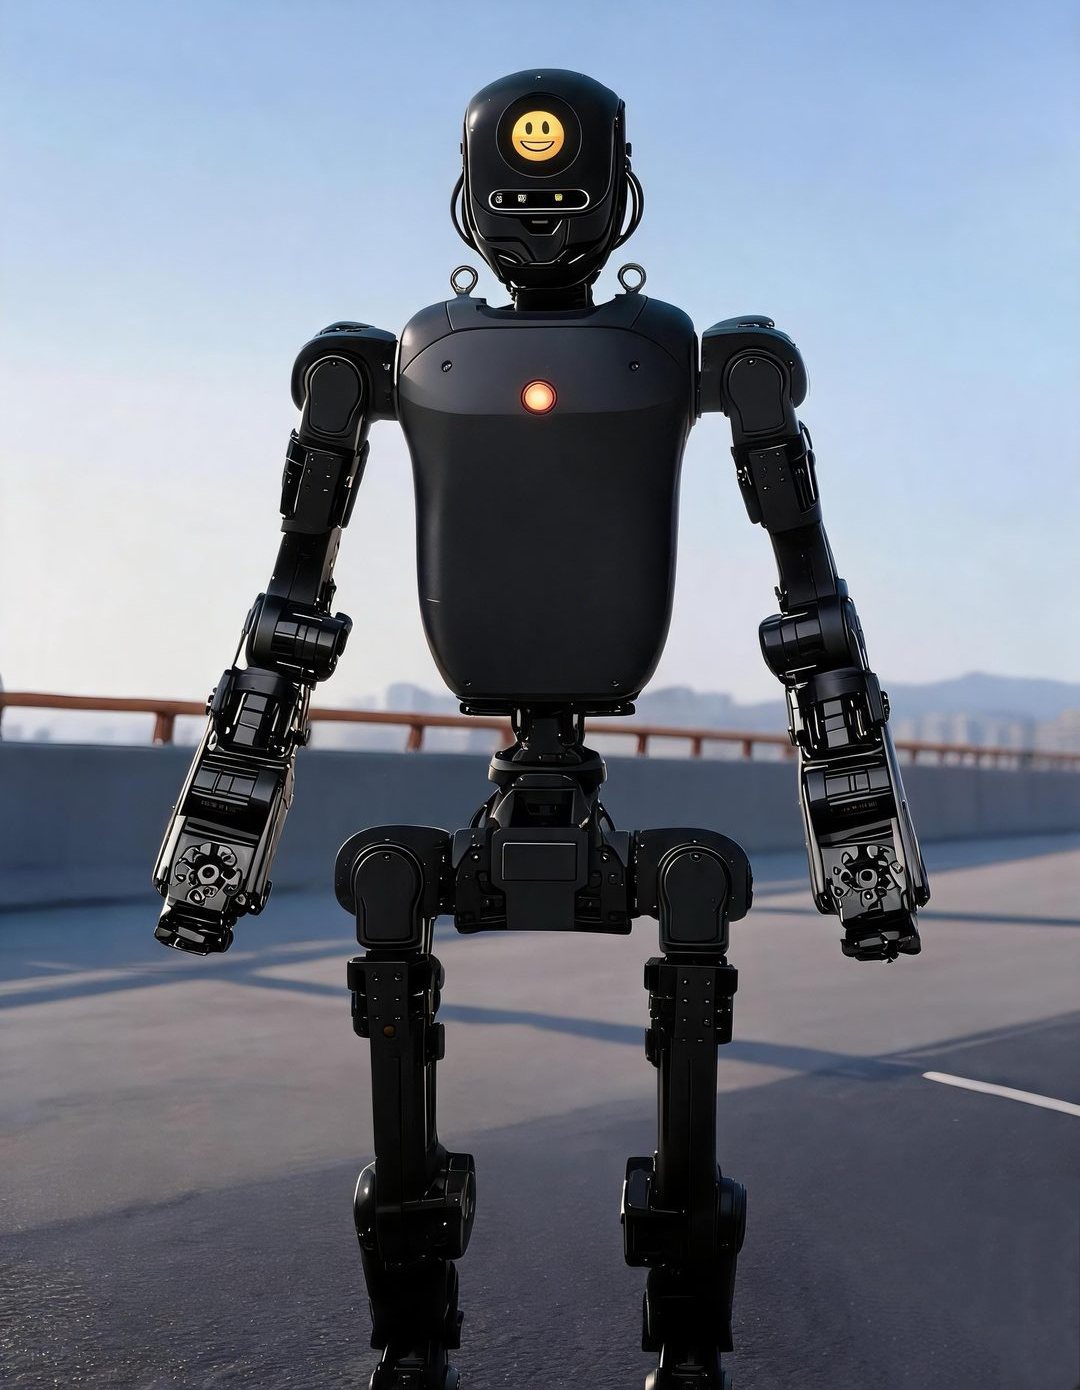
身高(站立)1450 mm
宽度 / 厚度450 / 280 mm
整机重量约 38 kg
最高移动速度5 m/s(约 18 km/h)
单臂平举负载5 kg × 10 次
肘部支撑负重10 kg × 10 次
续航(行走)约 1 h
STRUCT / 结构与动力
全身自由度31(含颈部 2)
单腿自由度6(髋3 + 膝1 + 踝2)
单臂自由度7(肩3 + 肘1 + 腕3)
腰部自由度3
上臂长 / 下臂长256 / 256 mm
大腿长 / 小腿长320 / 320 mm
髋、膝峰值扭矩150 N·m
关节电机中空行星系列(全身 31 个)
系统电压58.8 V(最大)
电池容量518 Wh · 支持热插拔
COMPUTE / 计算与感知
主计算单元Intel i7-1370P(14 核 20 线程)
内存 / 存储16 GB DDR4 / 512 GB
AI 算力扩展NVIDIA Jetson 系列(选装)
实时控制FPGA PCIE-CANFD,全身控制 >1000 Hz
IMU 惯性测量±12 g 加速度计 · ±2000°/s 陀螺仪
深度相机Intel RealSense D435i
激光雷达Livox Mid360s(选配)
语音阵列8 阵列全向麦克风 + 有源音箱
无线连接WiFi + 蓝牙(板载集成)
SOFTWARE / 软件与开发生态
操作系统Ubuntu 22.04
电机 SDKCANFD 通信,兼容 MIT 协议
控制节点ROS2 硬件控制节点 SDK
仿真训练MuJoCo 强化学习训练 + 一键部署
机器人模型URDF 随机提供
预装算法平地行走与奔跑运动控制
PACKAGE / 随机附件
Xbox 兼容遥控手柄随机赠送
平板控制 App付费选配
智能快拆电池 + 充电器标配
* 以上数据来自工程测量与型式试验,不同场景与姿态下有所差异,请以实际为准;产品外观后续可能升级调整,以届时实物为准。
JOINTS
全身关节参数
31 个关节全量参数(角度单位 rad,与 URDF 一致;电机以模组等级标注)。
| 关节 | 电机模组 | 活动范围 (rad) | 峰值扭矩 (N·m) | 峰值速度 (rad/s) |
|---|---|---|---|---|
| waist_y_joint(腰-俯仰) | 并联模组 | −0.52 ~ 0.52 | 90 | 20 |
| waist_x_joint(腰-侧倾) | 并联模组 | −0.26 ~ 0.26 | 100 | 20 |
| waist_z_joint(腰-回转) | 大扭矩模组 | −2.88 ~ 2.88 | 150 | 20 |
| l_hip_y_joint(左髋-俯仰) | 大扭矩模组 | −2.88 ~ 2.88 | 150 | 20 |
| l_hip_x_joint(左髋-侧摆) | 大扭矩模组 | −0.49 ~ 3.05 | 150 | 20 |
| l_hip_z_joint(左髋-回转) | 标准模组 | −2.88 ~ 2.88 | 45 | 20 |
| l_knee_y_joint(左膝) | 大扭矩模组 | −0.09 ~ 2.62 | 150 | 20 |
| l_ankle_y_joint(左踝-俯仰) | 踝并联模组 | −0.87 ~ 0.79 | 40 | 20 |
| l_ankle_x_joint(左踝-侧倾) | 踝并联模组 | −0.35 ~ 0.35 | 15 | 20 |
| r_hip_y_joint(右髋-俯仰) | 大扭矩模组 | −2.88 ~ 2.88 | 150 | 20 |
| r_hip_x_joint(右髋-侧摆) | 大扭矩模组 | −3.05 ~ 0.49 | 150 | 20 |
| r_hip_z_joint(右髋-回转) | 标准模组 | −2.88 ~ 2.88 | 45 | 20 |
| r_knee_y_joint(右膝) | 大扭矩模组 | −0.09 ~ 2.62 | 150 | 20 |
| r_ankle_y_joint(右踝-俯仰) | 踝并联模组 | −0.87 ~ 0.79 | 40 | 20 |
| r_ankle_x_joint(右踝-侧倾) | 踝并联模组 | −0.35 ~ 0.35 | 15 | 20 |
| l_shoulder_y_joint(左肩-俯仰) | 标准模组 | −2.88 ~ 2.88 | 45 | 20 |
| l_shoulder_x_joint(左肩-前摆) | 标准模组 | −0.35 ~ 3.05 | 45 | 20 |
| l_shoulder_z_joint(左肩-回转) | 轻量模组 | −2.88 ~ 2.88 | 21 | 20 |
| l_elbow_y_joint(左肘) | 标准模组 | −0.96 ~ 1.66 | 45 | 20 |
| l_wrist_x_joint(左腕-偏航) | 轻量模组 | −2.88 ~ 2.88 | 21 | 20 |
| l_wrist_y_joint(左腕-俯仰) | 轻量模组 | −1.31 ~ 1.31 | 21 | 20 |
| l_wrist_z_joint(左腕-回转) | 轻量模组 | −0.79 ~ 0.79 | 21 | 20 |
| r_shoulder_y_joint(右肩-俯仰) | 标准模组 | −2.88 ~ 2.88 | 45 | 20 |
| r_shoulder_x_joint(右肩-前摆) | 标准模组 | −3.05 ~ 0.35 | 45 | 20 |
| r_shoulder_z_joint(右肩-回转) | 轻量模组 | −2.88 ~ 2.88 | 21 | 20 |
| r_elbow_y_joint(右肘) | 标准模组 | −0.96 ~ 1.66 | 45 | 20 |
| r_wrist_x_joint(右腕-偏航) | 轻量模组 | −2.88 ~ 2.88 | 21 | 20 |
| r_wrist_y_joint(右腕-俯仰) | 轻量模组 | −1.31 ~ 1.31 | 21 | 20 |
| r_wrist_z_joint(右腕-回转) | 轻量模组 | −0.79 ~ 0.79 | 21 | 20 |
| neck_z_joint(颈-回转) | 轻量模组 | −1.57 ~ 1.57 | 21 | 20 |
| neck_y_joint(颈-俯仰) | 轻量模组 | −0.79 ~ 0.79 | 21 | 20 |
MORE